Rabu, 01 April 2020

Memahami Lengan Robot

Memahami Lengan Robot

Perkembangan dunia robotika saat ini telah berkembang dengan pesat. Salah satu jenis robot yang banyak digunakan adalah robot lengan (arm robotic). Lengan adalah salah satu bagian yang seringkali digunakan pada robot, terutama untuk aplikasi robot humanoid. Penguasaan lengan robot dengan teknologi penjepit (gripper) dan pengontrolan motor untuk mengetahui posisinya sangat penting dalam membuat robot humanoid. Lengan pada robot tersebut digunakan untuk mengambil obyek-obyek di sekitar robot. Namun dalam pengoperasiannya, kebanyakan robot lengan masih dioperasikan menggunakan tombol ataupun tuas, sehingga dibutuhkan operator yang memiliki keahlian khusus untuk mengoperasikannya.

Pada tutorial kali ini kita akan coba memahami cara kerja lengan robot.
A. Bagian Mekanik

Sistem minimal dari sebuah robot setidaknya terdiri dari 4 atau 5 servo:
  1. Base servo : Bagian alas memutar kekanan atau kekiri
  2. Shoulder servo : Bagian lengan yang bergerak keatas atau kebawah
  3. Elbow servo : Bagian siku robot fungsinya sama seperti lengan robot
  4. Wrist Servo : Bagian pergelangan tangan bergerak keatas dan kebawah
  5. Grip Servo : Bagian servo yang berfungsi untuk menjepit benda kerja
B. Bagin Elektronik
  • Simulasi Skema Rangkaian

Komponen utama yang kita gunakan adalah :
  1. Arduino UNO R3
  2. Potensio 10k 
  3. Mini Servo motor
Kali ini kita coba mengatur putaran servo menggunakan potensiometer dengan sudut 0 s/d 180 untuk 1 buah servo misalnya untuk Base Servo


Sekarang silahkan ketikkan program berikut pada aplikasi Arduino


Sekarang tinggal kita simulasikan menggunakan proteus seperti gambar dibawah:


  • Klik Play di sudut kiri bawah
  • Untuk melihat perputaran motor servo tinggal klk (+) servo berputar kekanan 180 dan klik(-) sebaliknya
Lengan robot minimal 4 buah servo, untuk gambarnya bisa kita tambahkan 3 servo lagi seperti gambar dibawah:

Selanjutnya tinggal tambahkan beberapa code program :

Dan lakukan simulasi kembali :


Keterangan :

  1. Servo 1 : Base Servo
  2. Servo 2 : Shoulder Servo
  3. Servo 3 : Elbow/ Wrist servo
  4. Servo 4 : Grip servo
  • Layout PCB
Pembuatan layout bisa menggunakan beberapa aplikasi PCB. Disini penulis menggunakan PCB Artis 4.0 yang belum punya silahkan download disini


Langkah Kerja:
  • Buka dulu PCB Artis klik File>New

  • Klik Next


  • Atur ukuran PCB


  • Beri nama PCB


  • Klik Add Komponen yang ada logo IC pilih library discrete>RA-POT>add


  • Klik Library Conector>3WP>add dan 2WP dan susun komponen seperti contoh gambar. Untuk putar komponencukup tekan R di keyboard


  • Klik Add Track dan klik kanan garis dan pilih properties

  • Atur seperti gambar 


  • Selanjutnya klik salah satu garis dan pilih Add track dan lanjutkan sampai selesai


8 Komponen Utama Dalam Robot

KOMPONEN UTAMA DALAM ROBOT
Ok dikelas ini kita akan membahas lebih dalam lagi mengenai robot. Saya akan bicara lebih teknis mengenai Komponen Utama Dalam Robot. Kamu akan saya ajak untuk membedah mulai dari bagian otak, hingga ke otot. Iya, robot mempunyai itu, dan robot bisa saja lebih kuat dan lebih pintar dari manusia. Bisa saja,,,
Kamu bisa saja pernah bertanya. Apa yang membuat robot bisa berpikir? Apa yang membuat robot bisa bergerak? Apa yang membuat robot bisa mendapatkan informasi dari lingkungan sekitar? Apa yang menjadi mata, telinga, kulit pada robot?
Semua pertanyaan diatas akan kita jawab sama-sama sekarang. Baik kita mulai saja…
1. Controller. Ini adalah bagian paling utama dalam robot, ini seperti otak pada manusia. Bagian ini berfungsi untuk menjalankan program,  menerima dan mengolah setiap informasi dari input sensor, dan juga yang mengirim dan mengendalikan output pada actuator, indikator, atau juga audio. Program juga di download pada controller. Pengembangan yang populer saat ini adalah microcontroller.
Microcontroller Arduino
2. Actuator. Bagian ini seperti otot pada manusia. Fungsinya adalah untuk menggerakan robot. Untuk robot yang beroda biasanya menggunakan DC Motor, sebagai pemutar roda, dan membuat robot berpindah tempat. Dan untuk robot yang berjalan menggunakan kaki, Motor Servo adalah pilihan yang tepat. Motor Sevo adalah DC Motor yang dapat diatur putarannya. Untuk jenis yang linear Hidraulic, dan pneumatic juga digunakan untuk penggerak robot.
3.Sensor. Jika manusia memiliki indera maka robot memiliki sensor. Ada banyak jenis-jenis sensor robot, manusia hanya memiliki 5 indera, robot bisa memiliki sensor dengan jumlah yang tidak terbatas. Karena robot mahluk elektronik, dan teknologi yang cepat berkembang.
4. Battery. Merupakan sumber energi bagi robot. Seperti otak kamu yang membutuhkan nutrisi, dan badan kamu yang membutuhkan kabohidrat atau vitamin. Listrik adalah darah bagi robot, dan robot bisa mendapatkan kebutuhan listrik untuk controller, sensor, actuator dan semua komponen elektronik, dari battery.
5. Kabel. Jika sebelumnya battery seperti darah, maka kabel ini seperti urat jalan mengalirnya darah pada setiap komponen pada robot, dan juga sebagai saraf yang menjadi jalan data untuk input dan output.
6. Frame. Sebagai tulang yang menyangga antara servo pada robot. Juga yang membentuk robot menjadi berbagai macam, dan penunjang penampilan robot. Untuk robot beroda seperti line follower frame cukup berbentuk kotak, atau lingkaran saja, sebagai penyangga DC Motor dan tempat meletakan controller.
7. Chassis. Rangka utama pada robot, biasanya menjadi badan bagi si robot. Biasanya sebuah chassis pada robot dipasang berbagai macam frame, dengan jumlah lebih banyak.
8. Support. Adalah komponen pendukung terbentuknya robot, seperti baud dan mur.

Pengertian Robot, Jenis-jenis Robot, Klasifikasi Robot

Pengertian ROBOT

Ada banyak defenisi yang dikemukakan oleh para ahli mengenai robot. Orang awam beranggapan bahwa  robot mengandung pengertian suatu alat yang menyerupai manusia, namun struktur tubuhnya tidak menyerupai manusia melainkan terbuat dari logam.(Novia, Leli, 2004). Beberapa ahli robotika berupaya memberikan beberapa defenisi, antara lain :
  1. Robot adalah sebuah manipulator yang dapat di program ulang untuk memindahkan tool, material, atau peralatan tertentu dengan berbagai program pergerakan untuk berbagai tugas dan juga mengendalikan serta mensinkronkan peralatan dengan pekerjaannya, oleh Robot Institute of America.
  2. Robot adalah sebuah sistem mekanik yang mempunyai fungsi gerak analog untuk fungsi gerak organisme hidup, atau kombinasi dari banyak fungsi gerak dengan fungsi intelligent, oleh official Japanese.
Jenis - Jenis ROBOT
  • Robot Mobile
Robot Mobil atau Mobile Robot adalah konstruksi robot yang ciri khasnya adalah mempunyai aktuator berupa roda untuk menggerakkan keseluruhan badan robot tersebut, sehingga robot tersebut dapat melakukan perpindahan posisi dari satu titik ke titik yang lain.
Robot mobil ini sangat disukai bagi orang yang mulai mempelajari robot. Hal ini karena membuat robot mobil tidak memerlukan kerja fisik yang berat. Untuk dapat membuat sebuah robot mobile minimal diperlukan pengetahuan tentang mikrokontroler dan sensor-sensor elektronik.
Robot Mobile
Base robot mobil dapat dengan mudah dibuat dengan menggunakan plywood /triplek, akrilik sampai menggunakan logam ( aluminium ). Robot mobil dapat dibuat sebagai pengikut garis ( Line Follower ) atau pengikut dinding ( Wall Follower ) ataupun pengikut cahaya.
pengembangan yang dilakukan oleh beberapa anak bangsa bahkan anak SMA pun telah mencoba untuk mengembangkan robot mobile ini untuk beberapa fungsi, diantaranya ada robot line follower, maze solving dan beberapa bentuk lain yang lebih unik seperti yang sekarang sedang dikembangkan oleh Ektrakurikuler Robotik( Robota Robotics School ), dan beberapa perlombaan pun diadakan untuk menguji sejauh mana anak-anak mampu untuk mendalami ilmu robotika.
  • Robot Jaringan
Robot jaringan adalah pendekatan baru untuk melakukan kontrol robot menggunakan jaringan internet dengan protokol TCP/IP. Perkembangan robot jaringan dipicu oleh kemajuan jaringan dan internet yang pesat. Dengan koneksi jaringan, proses kontrol dan monitoring, termasuk akuisisi data bila ada, seluruhnya dilakukan melalui jaringan. Keuntungan lain, koneksi ini bisa dilakukan secara nirkabel. pengendalian dari robot jaringan ini bisa langsung dengan internet yang saling berhubungan antara robot dan perangkat keras yang terhubung dengan media internet.

Robot Manipulator (Tangan)
Di Indonesia, pengembang robot jaringan belum banyak, meski pengembang dan komunitas robot secara umum sudah banyak. Hal ini disebabkan tuntutan teknis yang jauh lebih kompleks. Salah satu robot jaringan yang sudah berhasil dikembangkan adalah LIPI Wireless Robot (LWR) yang dikembangkan oleh Grup Fisika Teoritik dan Komputasi - GFTK LIPI.

Seperti ditunjukkan di LWR, seluruh proses kontrol dan monitoring bisa dilakukan melalui perambah internet. Lebih jauh, seluruh sistem dan protokol yang dikembangkan untuk LWR ini telah dibuka sebagai open-source dengan lisensi GNU Public License (GPL) di SourceForge dengan nama openNR.
Robot ini hanya memiliki satu tangan seperti tangan manusia yang fungsinya untuk memegang atau memindahkan barang, contoh robot ini adalah robot las di Industri mobil, robot merakit elektronik dll.
Robot Manipulator (Tangan)
  • Robot Humanoid
Robot humanoid adalah robot yang penampilan keseluruhannya dibentuk berdasarkan tubuh manusia, mampu melakukan interaksi dengan peralatan maupun lingkungan yang dibuat-untuk-manusia. Secara umum robot humanoid memiliki tubuh dengan kepala, dua buah lengan dan dua kaki, meskipun ada pula beberapa bentuk robot humanoid yang hanya berupa sebagian dari tubuh manusia, misalnya dari pinggang ke atas. Beberapa robot humanoid juga memiliki 'wajah', lengkap dengan 'mata' dan 'mulut'. Android merupakan robot humanoid yang dibangun untuk secara estetika menyerupai manusia.

Robot humanoid digunakan sebagai alat riset pada beberapa area ilmu pengetahuan. Periset perlu mengetahui struktur dan perilaku tubuh manusia (biomekanik) agar dapat membangun dan mempelajari robot humanoid. Di sisi lain, upaya mensimulasikan tubuh manusia mengarahkan pada pemahaman yang lebih baik mengenai hal tersebut. Kognisi manusia adalah bidang studi yang berfokus kepada bagaimana manusia belajar melalui informasi sensori dalam rangka memperoleh keterampilan persepsi dan motorik. Pengetahuan ini digunakan untuk mengembangkan model komputasi dari perilaku manusia dan hal ini telah berkembang terus sepanjang waktu.
Robot Humanoid
Sensor merupakan alat yang dapat mengukur beberapa atribut dan merupakan salah satu dari tiga primitif dari robotika (disamping perencanaan dan pengendalian). Penginderaan memainkan peranan penting dalam paradigma robotika.

Sensor dapat digolongkan berdasarkan proses fisik dengan apa yang mereka kerjakan atau berdasarkan kepada jenis informasi pengukuran yang mereka berikan sebagai keluaran. Dalam kasus ini, pendekatan kedua yang dipergunakan.

Aktuator merupakan motor yang bertanggungjawab untuk gerakan pada robot. Robot humanoid dibangun sedemikian rupa agar mereka mirip dengan tubuh manusia, maka mereka juga mempergunakan aktuator yang berlaku seperti otot dan sendi, meskipun dengan struktur yang berbeda. Agar dapat mencapai efek yang sama dengan gerakan manusia, robot humanoid terutama menggunakan aktuator rotari. Mereka dapat berupa elektrik, pneumatik, hidraulik, piezoelektrik, atau ultrasonik.
  • Robot Berkaki
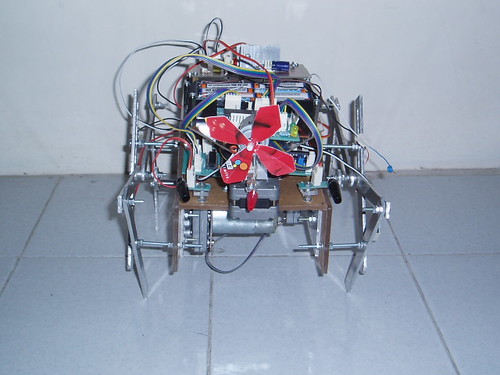
Robot ini memiliki kaki seperti hewan atau manusia, yang mampu melangkahkan kakinya, seperti robot serangga, robot kepiting dll.
Robot Berkaki
  • Flying Robot (Robot Terbang)
Robot yang mampu terbang, robot inin menyerupai pesawat model yang diprogram khusus untuk memonitor keadaan di tanah dari atas, dam jug untuk meneruskan komunikasi.

Robot Terbang (Flying Robot/Drone)

  • Underwater Robot (Robot dalam Air)
Robot ini digunakan di bawah laut untuk memonitor kondisi bawah laut dan juga untuk mengambil sesuatu di bawah laut.

Uderwater Robot (Biasa digunakan untuk penelitian kedalaman laut)


Klasifikasi ROBOT

Robot diklasifikasikan kedalam 4 bagian :
1. Non Mobile Robot
Robot ini tidak dapat berpindah posisi dari satu tempat ke tempat lainnya, sehingga robot tersebut hanya dapat menggerakkan beberapa bagian dari tubuhnya dengan fungsi tertentu yang telah dirancang.
contoh : robot manipulator berlengan


2. Mobile Robot
Mobile dapat diartikan bergerak, sehingga robot ini dapat memindahkan dirinya dari satu tempat ke tempat lain. dari segi manfaat, robot ini diharapkan dapat membantu manusia dalam melakukan otomasi dalam transportasi, platform bergerak untuk robot industri, eksplorasi tanpa awak dan masih banyak lagi.
contoh : Robot Line Follower


3. Gabungan Mobile Robot dan Non Mobile Robot
Robot ini merupakan penggabungan dari fungsi-fungsi pada robot mobile dan non-mobile. sehingga keduanya saling melengkapi dimana robot nonmobile dapat terbantu fungsinya dengan bergerak dari satu tempat ke tempat lain.

4. Robot Humanoid
Robot ini dirancang dengan menirukan anatomi dan perilaku manusia. Fungsi-fungsi tubuh manusia baik lengan, kaki, mata, dan pergerakan sendi kepala dan bagian lainnya sebisa mungkin diterapkan dirobot ini.
contoh: robot ASIMO buatan jepang 


Komponen Dasar Robot

Komponen Dasar Pada Robot – Robot adalah salah satu bukti perkembangan teknologi yang moderen. Keberadaannya sangat banyak membantu kehidupan manusia. Sistem robot memiliki tiga komponen dasar, yaitu : Manipulator, kontroler, dan Power (daya). Efektor sering ditemukan pada beberapa sistem robot, tetapi sifatnya tidak harus ada.

1. Manipulator
Manipulator memiliki dua bagian, yaitu bagian dasar dan bagian tambahan. Gambar 3 memberikan gambaran tentang bagian dasar dan bagian tambahan. Bagian dasar manipulator bisa kaku terpasang pada lantai area kerja ataupun terpasang pada rel. Rel berfungsi sebagai path atau alur sehinga memungkinkan robot untuk bergerak dari satu lokasi ke lokasi lainnya dalam satu area kerja. Bagian tambahan merupakan perluasan dari bagian dasar, bisa disebut juga lengan/arm. Bagian ujungnya terpasang efektor yang berfungsi untuk mengambil/mencekam material. Manipuator digerakkan oleh actuator atau disebut sistem drive. Actuatuator atau sistem drive menyebabkan gerakan yang bervariasi dari manipulator. Actuator bisa menggunakan elektrik, hidrolik ataupun pneumatik. Bagian actuator ini akan dijelaskan pada selanjutnya.


2. Kontroler
Kontroler merupakan jantung dari sistem robot sehingga keberadaanya sangat penting. Kontroler menyimpan informasi yang berkaitan dengan datadata robot, dalam hal ini data gerakan robot yang telah diprogram sebelumnya. Gambar 4. memberikan gambaran sebuah kontroler dan manipulator robot. Kontroler berfungsi untuk mengontrol pergerakan dari manipulator. Kontroler sendiri diatur oleh sebuah informasi atau program yang diisikan dengan menggunakan bahasa pemgrograman tertentu. Informasi tersebut kemudian disimpan didalam memori. Data dalam memori dapat di keluarkan atau di edit sesuai dengan yang dibutuhkan. Dahulu kontroler dibuat dari drum mekanik yang bekerja step by step secara sequential. dan sangat sederhana. Dimasa sekarang kontroler menggunakan PLC (programmable logic control) yang dapat bekerja dengan pergerakan yang sangat komplek dari sistem robot.
3. Power Suply (Catu Daya) 
Power supply adalah sebuah unit yang menyediakan tenaga pada kontroler dan manipulator sehingga dapat bekerja. Power supply dalam suatu sistem robot dibagi menjadi dua bagian, yaitu bagian untuk kontroler dan bagian untuk manipulator. Bagian kontroler menggunakan elektrik sedangkan bagian manipulator bisa menggunakan elektrik, pneumatik, hidrolik ataupun ketiganya. Gambar 5a, 5b dan 5c memberikan keterangan tentang power supply.


4. Efektor
Efektor dapat ditemukan hampir semua aplikasi robot, walaupun keadaannya bukan merupakan komponen dasar dari sistem robot. Efektor berfungsi sebagai bagian terakhir yang menghubungkan antara manipulator dengan objek yang akan dijadikan kerja dari robot. Sebagai contoh efektor dapat berupa peralatan las, penyemprot cat ataupun hanya berupa penjempit objek. Efektor jika disamakan dengan manusia seperti jari-jari tangan yang dapat digerakan untuk memindah atau mengangkat materilal ataupun peralatan yang dapat digunakan untuk mengelas, mengecat, menempa, mengisi botol, dan lain-lain sesuai dengan kebutuhan. Kerja efektor dapat berupa mekanik, elektrik, pneumataik (grifer), maupun hydrolik.

Senin, 01 Juni 2015

PENERIMAAN PESERTA DIDIK BARU, 2015/2016 SMKN 1 INDRALAYA UTARA

Add caption

Dibuka pendaftaran Peserta Didik Baru SMKN 1 Indralaya Utara, silahkan bagi para Orang Tua / Wali untuk mendaftarkan anak-anaknya di sekolah ini. 
* Pendaftaran di mulai pada tanggal 10 s.d 13 Juni 2015, pukul 08.00 - 12.30 WIB. 
* Persyaratannya sebagai berikut :
1. F1/Surat pengantar Kepala Sekolah asal (Perorangan / Kolektif)
2. Surat keterangan pindah rayon (bagi siswa berasal dari sekolah diluar kabupaten Ogan Ilir)
3. Foto copy SKHUN di legalisir (bila belum ada, dapat disusulkan)
4. Raport asli dan foto copy raport SMP/MTs semester 3, 4 dan 5 yang dilegalisir.
5. Nilai pelajaran MTK, IPA dan Bahasa Inggris pada raport disemester diatas rata-rata   6,5
6. Pas Photo Hitam Putih ukuran 3 x 4 (3 lembar), 2 x 3 (2 lembar)
7. Foto copy piagam prestasi tingkat kabupaten/provinsi/nasional (jika ada)
8. Tes fisik dan Tes buta warna (dilokasi pendaftaran)
9. Mengisi formulir pendaftaran.

* Pengambilan Nomor Tes tanggal 15 Juni 2015 di SMKN 1 Indralaya Utara
* Tes Tertulis tanggal 16 Juni 2015, dengan materi :
   - Tes Umum (MTK, IPA, Bahasa Indonesia, Bahas Inggris)
   - Tes Dasar Kejuruan (sesuai dengan pilihan kejuruannya, TKR, TKJ, TEI)
* Pengumuman hasil tes dan peserta yang diterima, tanggal 23 Juni 2015 di papan pengumuman SMKN 1 Indralya Utara
* Daftar ulang peserta didik baru yang di terima.

Untuk lebih jelasnya lagi, boleh ditanyakan langsung ke Wakil-wakil Kepala Sekolah / Panitia PPDB di SMKN 1 Indralaya Utara.


Minggu, 17 Mei 2015

SOSIALISASI SMKN 1 INDRALAYA UTARA, PERSIAPAN PENERIMAAN PESERTA DIDIK BARU 2015

Dengan penuh perjuangan dan semangat, panitia Sosialisasi SMKN 1 Indralaya Utara menjalankan tugas dan misinya, mudah-mudahan menjadi berkah buat warga SMKN 1 Indralaya Utara dan mendapatkan siswa dan siswi yang berprestasi, aamiin.
Photo-photo kegiatan sosialisasi di berbagai SMP Negeri / Swasta di Wilayah Indralaya, Indralaya Utara dan Indralaya Selatan.


Jumat, 15 Mei 2015

INFORMASI PENTING

PENERIMAAN PESERTA DIDIK BARU SMKN 1 INDRALAYA UTARA


SMKN 1 Indralaya Utara, beralamat di Jl. Raya Tanjung Baru, Kec. Indralaya Utara, Kab. Ogan Ilir, Prov. Sumatera Selatan, merupakan SMK Negeri yang memiliki program studi Teknologi Rekayasa dan Teknik Informatika.

Bidang Keahlian :
1. Teknik Otomotif (Teknik, Kendaraan Ringan)
2. Teknik Elektronika ( Teknik Elektronika Industri)
3. Teknik Komunikasi dan Informasi (Teknik Komputer Jaringan)

Pada bulan Juni 2015 mendatang akan dibuka penerimaan peseta didik baru tahun pelajaran 2015/2016, Adapun syarat-syarat pendaftarannya adalah :
1.       Surat pengantar Kepala Sekolah
2.       Surat keterangan pindah rayon bagi calon peserta didik yang berasal dari luar Kab Ogan Ilir
3.       Poto Copy SKHU yang dilegalisir beserta SKHU asli (bila belum ada, dapat disusulkan)
4.       Poto Copy raport SMP/MTs dilegalisir smt 3,4, dan 5 beserta Raport asli
5.     Nilai raport semester 3, 4 dan 5 pada pelajaran Matematika, IPA dan Bahasa Inggris rata-rata : 6,5
6.       Pas photo 3x4 sebanyak 3 lembar Hitam Putih
7.      Cek Fisik (tidak cacat) dan tidak buta warna

Lebih jelasnya dapat ditanyakan langsung ke SMKN 1 Indralaya Utara, dengan wakil-wakil kepala sekolah.

PENGUMUMAN KELULUSAN SISWA SMKN 1 INDRALAYA UTARA TH 2015

DAFTAR KELULUSAN SISWA/I SMKN 1 INDRALAYA UTARA
TAHUN PELAJARAN 2014/2015

 Alhamdulilah syukur kita panjatkan kepada Allah SWT, pada hari ini Jum'at tanggal 15 Mei 2015 berdasarkan rapat dewan guru telah ditetapkan hasil kelulusan siswa/i SMKN 1 Indralaya Utara tahun 2014/2015, seperti terlampir dibawah ini :